 jp

結果としてのポールモーターには 2 つの速度があります: 巻線タイプ、コア設計、選択
2 つの 22 kW ファン モーター、同じフレーム サイズ、同じメーカー、同じデューティ サイクル: 1 つの銘板には 1,800rpm と表示され、もう 1 つは 1,800/900 rpm と表示されます。 2 つ目は単巻線コンシクエント ポール マシンで、この 2 つの違いはすべてステータ積層スタックと端子ボックスの内部にあります。
結果極モーターには何があるのかと誰かが尋ねると、その答えは、1 つの巻線、同等の従来の巻線のコイル グループの約半分、および銅を運ばずに磁束を運ぶ巻き戻されていない極のセットからの 2 つの速度から始まります。答えの半分は快適ではなく、空隙磁束波形が平坦になり、コアでの高調波損失が増加し、低速での冷却が低下することです。これら 3 つの項目は、モーターの設計者だけでなく、ラミネートのサプライヤーによっても決定されます。
わかりやすい数字で表す短い答え
結果としてのポールモーターには次の特性があり、それぞれの特性は購入者が指定する必要があるステーターコアとローターコアに直接影響します。
- 1つのワインディングから2つのスピード。通常の比率は 2:1 なので、60 Hz では 1,800/900 rpm、50 Hz では 1,500/750 rpm になります。
- 三相 4 極フレームでは 12 個ではなく 6 個のコイル グループが使用されます。
- 巻き戻されたポール。極の半分だけがコイルを運び、残りの極は鉄の経路から極性を取得します。これが結果という用語の由来です。
- コイルグループの数とグループ間の接続の両方が減少するため、銅線の量が減り、端部の巻線が短くなります。
- 平坦化された磁束波形。巻き戻されていない極は異なる実効エアギャップパーミアンスを示すため、高調波成分が増加します。
- 低速時の冷却ペナルティ。シャフトに取り付けられたファンが半分の速度で移動する空気の量は、全速度で移動する空気の半分よりもはるかに少なくなります。
コアを指定する購買チームまたはエンジニアリング チームにとって、巻かれていない磁極と磁束波形が最も重要です。結果として生じる極ステータは、銘板が異なる標準の 4 極ステータではありません。その歯とヨークセクションは低速接続によって駆動されます。
1 つの巻線で 2 つの極数が生成される仕組み
従来の三相 4 極同心巻線には、4 極×3 相の 12 個のコイル グループが必要です。同じステータ内の結果としての極巻線には 6 個が使用されます。各グループは、巻かれた磁極から出た磁束が、それ自身のコイルを持たない磁極を通って戻るように接続されています。巻かれていない極は同じ鉄の経路によって給電されるため、隣接する極とは反対の極性をとり、反対の符号の巻かれた極とまったく同じように機能します。
その巻線を一方向に接続すると、機械は 4 極として動作します。再接続すると、同じ銅線が 8 つの有効極として動作します。同期速度は極数に従うため、60 Hz のマシンでは 1,800 rpm と 900 rpm が得られます。スリップがあると、負荷のかご型モーターは通常、1,750 rpm および 875 rpm 付近に落ち着きます。
コイルグループの減少
12 グループではなく 6 グループということは、銅の量が減り、エンドターンが短くなり、ジョイントが減り、軸方向の構造が短くなることを意味します。巻線工具とコイル挿入時間の両方が短縮されるため、この設計がコスト重視の大量生産で生き残るのです。
高調波損失
結果としての極接続では、空隙磁束波形はより平坦になります。余分な 3 次および 5 次高調波の含有量により、コア損失と可聴ノイズが増加します。これはまさに、高品位の低損失の無方向性ケイ素鋼が余分なコストを回収できる状況です。
半分の速度で冷却する
シャフトに取り付けられたファンは、速度が失われるよりもはるかに早く空気の流れを失います。多くの場合、900 rpm のトルクは許容範囲内です。温度上昇は頻繁には起こらず、そのギャップは通常、設計レビューではなくテストベンチで見つかります。
この原理に基づいて構築された AC 誘導機は、両方の接続の寸法がすでに決定されているステータとロータ コアのセットに依存しており、これが部品調達とモータ設計の接点となります。
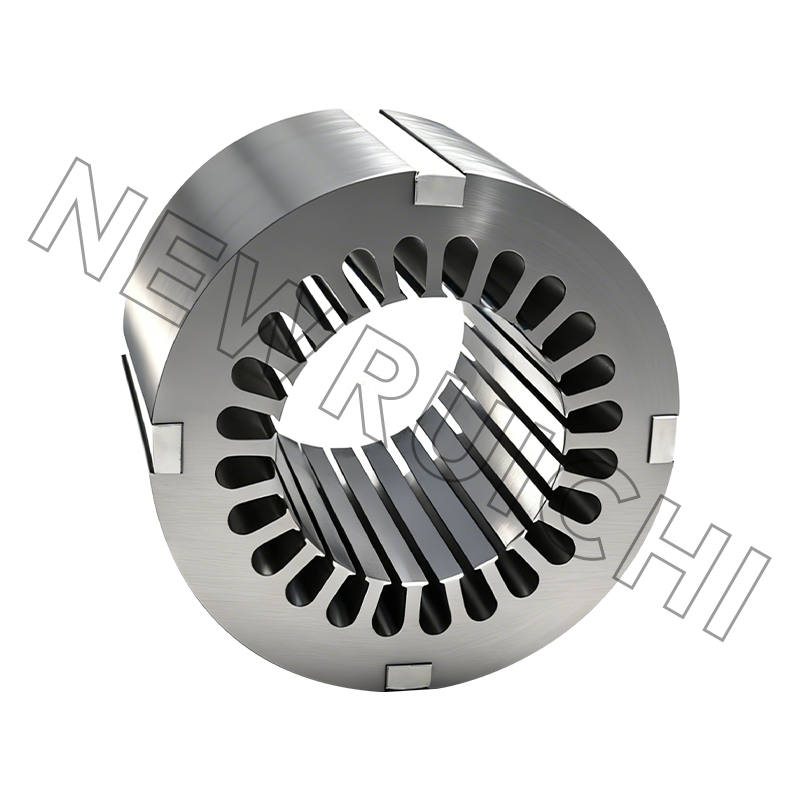
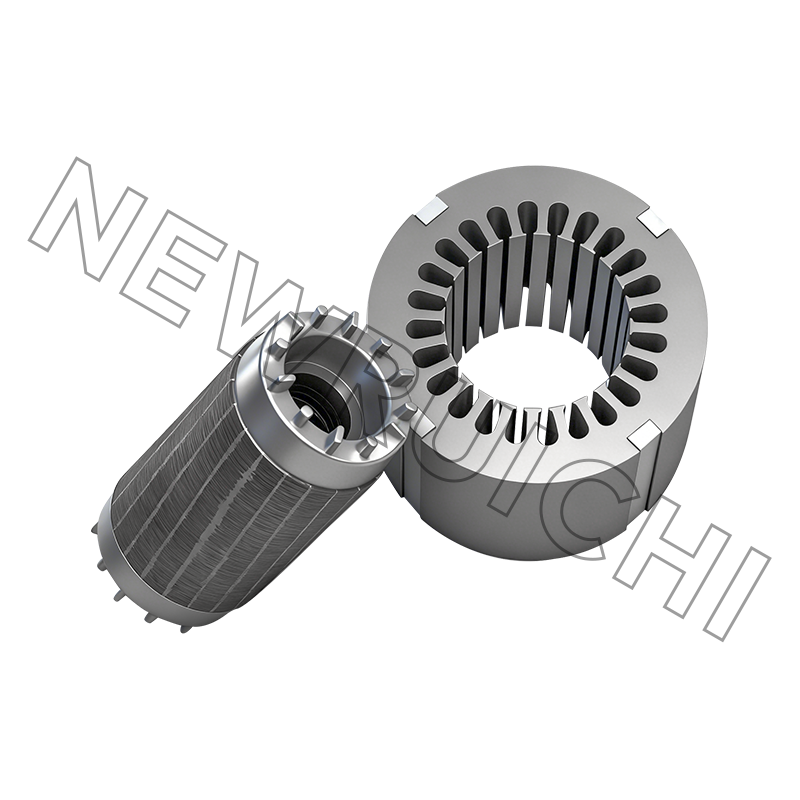
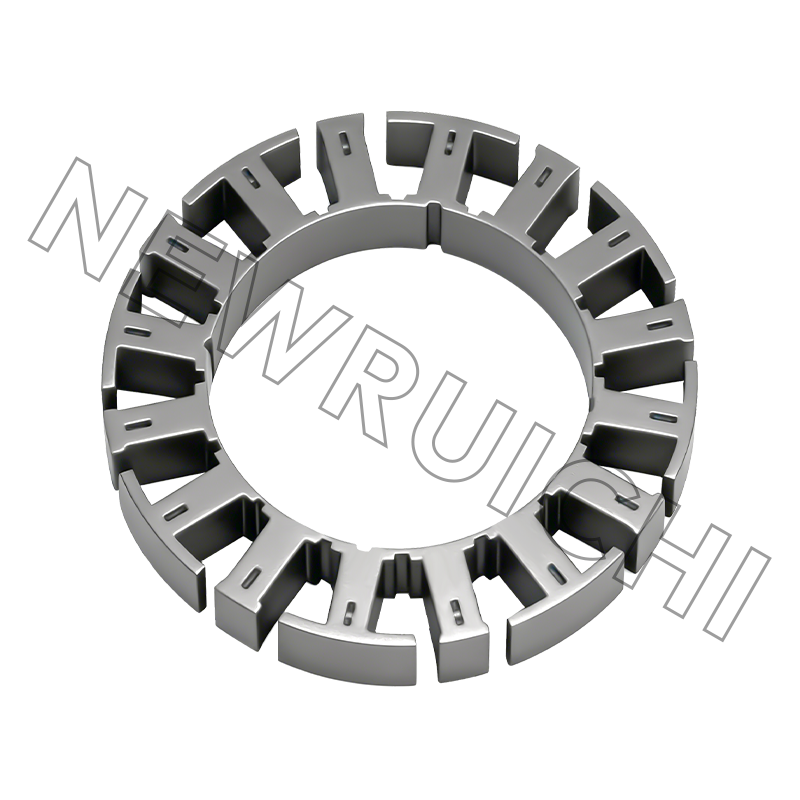
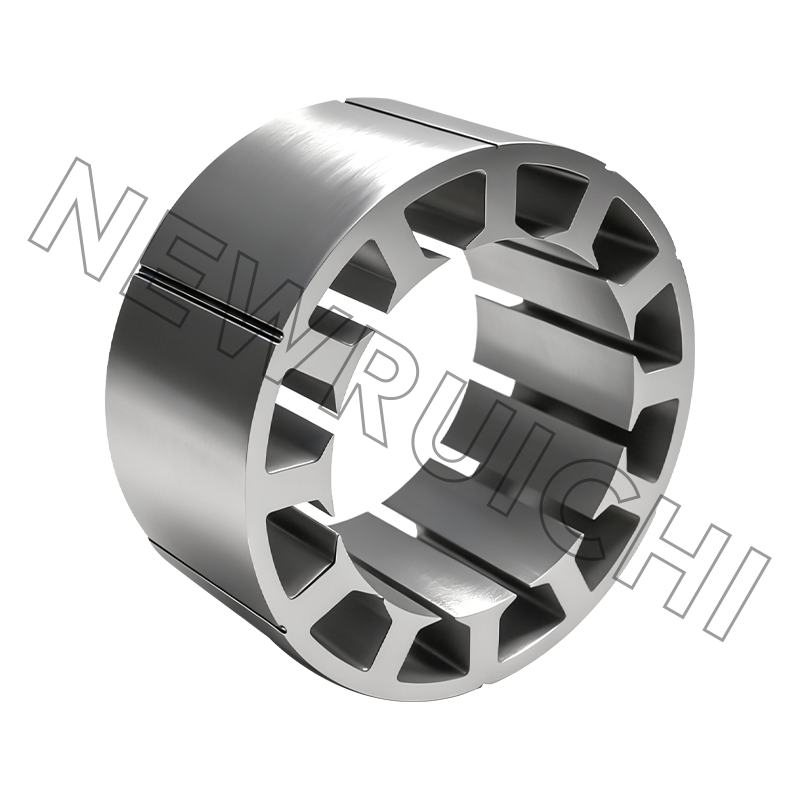
 AC モーターのステーターとローター コアのアセンブリ AC モーター用の高精度積層ステーター コアとローター コア。同じフレーム内の従来の極配置と結果の極配置を比較する場合に関連します。 製品を見る→
結果極と従来の巻線の比較
以下の比較は、従来の 4 極単速モーターとして、または結果として極単巻線で動作する同じ 60 Hz ステーター フレームについて描かれています。
最初のプロトタイプの後にのみ表示されるメトリクス
設計レビューは定格速度とトルクに焦点を当てる傾向があります。以下のチャートは、結果としての極接続における同じステータ フレームを従来の 4 極接続と比較したもので、従来の場合を 100 としてインデックス付けされています。これらは単一のデータシート値ではなく、典型的なプロトタイプおよびテストベンチの観察結果であるため、範囲として扱います。
2 つの高いバーは、再設計作業を生み出すものです。巻き戻された極によりエアギャップ周囲の力の分布が変化するため、振動と騒音が増加し、磁束波形が正弦波に近づかなくなるため高調波鉄損が増加します。どちらの影響もあり、設計者は、より薄い積層、低損失のシリコン鋼グレード、溶接ではなく連結されたスタック、そして多くの場合、傾斜したローターを求めるようになります。積層方法によって鉄損がどのように変化するかを詳しく見るには、次の比較を参照してください。 インターロック積層コア 実際のトレードオフについて説明します。
結果としてのポールマシンが実際に稼働する場所
2 速動作は、負荷が 1 日の一部でフルデマンドで動作し、残りの部分で部分負荷で動作する場合に効果を発揮します。以下の分布は、産業用ファン、ポンプ、コンプレッサーの作業に見られるアプリケーションの組み合わせを反映しています。
共通の点は二乗則荷重です。ファンとポンプの出力は速度の 3 乗にほぼ比例して低下するため、半分の速度で動作する機械は全速度でのシャフト出力の約 8 分の 1 が必要になります。その結果、ポールモーターは駆動電子機器をまったく使用せずにその節約の一部を実現します。そのため、可変周波数ドライブが他のほとんどのケースをカバーしているにもかかわらず、この設計がコスト重視の高負荷アプリケーションで生き残るのはこのためです。
2 番目の意味: 結果極永久磁石ローター
同じ用語は、ローター側のまったく異なる構造を指します。コンシクエントポール永久磁石機械では、単一極性の磁石が取り付けられるか埋め込まれ、それらの間の鉄極は隣接する磁石によって反対極に磁化されます。極の半分は磁石、残りの半分は鉄です。
買い手にとって、その結果は商業的かつ機械的なものになります。
- 磁石の質量は極対ごとに大幅に減少し、磁石はトラクション、サーボ、および家電製品のモーターの主要なコスト項目です。
- ローターが突極性になるため、磁気トルクにリラクタンス トルクが加わり、定出力速度範囲が広がり、弱め界磁動作に役立ちます。
- 磁束経路は非対称であるため、トルクリップル、磁気吸引力の不均衡、回転子の高調波損失が増加します。
- ローターの積層形状が重要になります。磁極アーク、磁束バリア、ブリッジの厚さを一緒に調整する必要があります。
最後の点は、シミュレーションだけの問題ではなく、製造上の問題です。このタイプのロータースタックは通常、溶接ではなくインターロックされます。これは、溶接によってスタックに沿った積層が短絡し、高調波損失がすでに高い場所に正確に鉄損が追加されるためです。
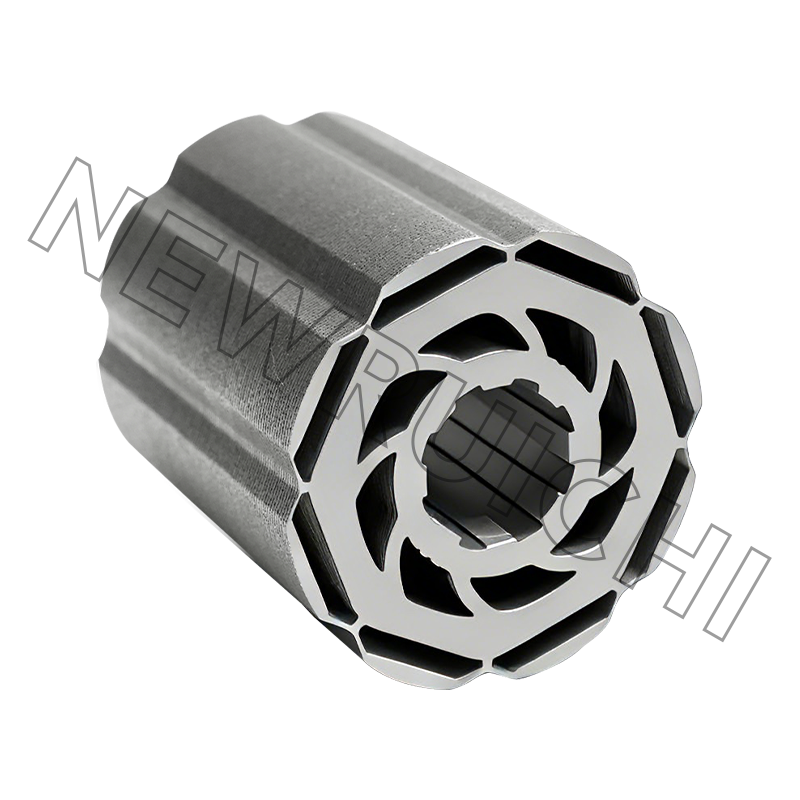
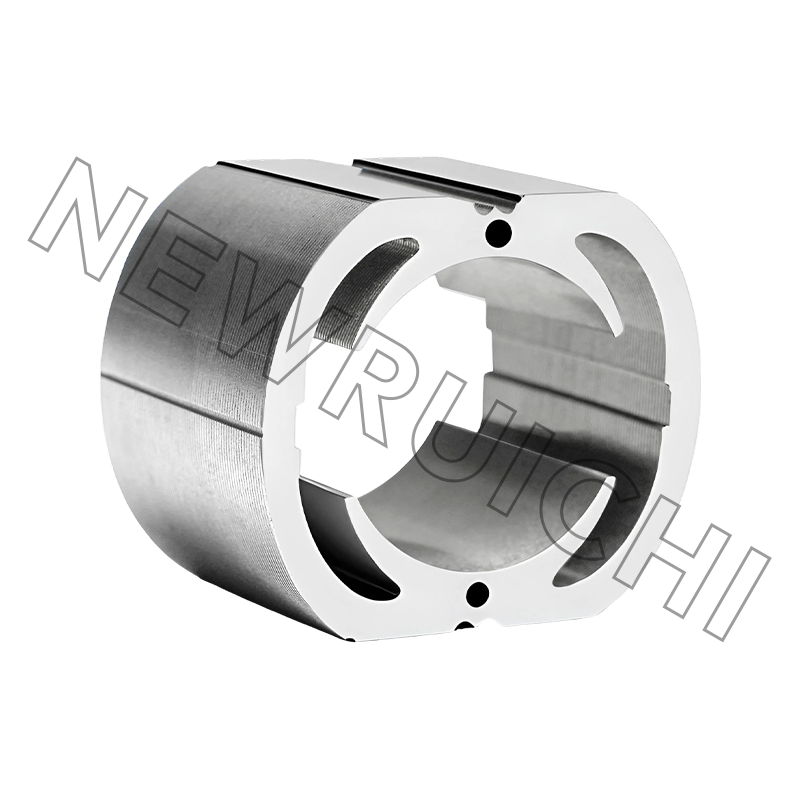
 溶接のないモータースタック用のインターロック積層コア 溶接や接着剤を使用しない構造の完成したインターロック モーター コア アセンブリ。溶接損失と製造管理が懸念される 2 速ローター スタックに適しています。 製品を見る→
2 スピード マシンのコアの指定: 実行可能なシーケンス
- まず速度ペアとデューティを固定します。低速が連続しているか、起動、位置決め、夜間運転のみに使用されているかを確認してください。 2:1 の比率が標準ですが、巻き線の複雑さを犠牲にして他の比率も可能です。
- 最悪の磁束状態に合わせて磁気回路のサイズを調整します。巻き戻されていない極歯とその背後のヨークには集中した磁束が流れるため、定格高速時だけでなく低速接続時の磁束密度を確認してください。
- 低速での冷却を再確認してください。ファンがシャフトに取り付けられている場合は、強制換気、より大型のファン、またはより低い温度上昇クラスを計画してください。この決定により、フレームとハウジングが変更されることがよくあります。
- スタッキング方法は慎重に選択してください。噛み合いは速く、体積の寸法が安定しています。接着結合によりコア損失が最も低くなります。レーザーまたは TIG 溶接はツールをすぐに使用できますが、積層間に短絡が発生し、損失が発生します。高調波成分が多い 2 速マシンは、1 速マシンよりもペナルティをより強く感じます。
- ハードツールを使用する前に、レーザーカットしたサンプルで検証してください。サンプルの積層により、チームは実際の接続における無負荷電流、温度上昇、ノイズを測定できます。
- ドキュメントをロックします。最初の生産注文の前に、積層厚さ、ケイ素鋼種、積層方法、バリ制限および検査記録を合意します。
ケイ素鋼の投入量と完成したスタックの両方を管理するサプライヤーは、通常の故障モードの 1 つを排除します。これは、 製造チェーン 2 スピードコアを注文する前に。
見落とされがちなメンテナンスとコンプライアンスの詳細
- 端末の識別。結果として生じる極巻線は、通常 6 本のリード線に接続されます。修理したモーターを間違った接続で再終端すると、機械は動作しますが、間違った速度で過剰な電流が流れます。
- コンタクタとスイッチング。速度変更は電子的ではなく機械的に行われます。モーターが低速に到達できない一般的な理由は、接点の穴やリンクの緩みです。
- 低速時の温度。巻き戻し後に確認してください。修理工場で汎用シャフトファンを取り付けると、低速マージンが失われます。
- 断熱性と温度上昇の制限。 IEC 60034-1 または NEMA MG 1 と照合して、元の銘板に記載されているクラスではなく、修理工場が実際に使用した絶縁クラスを確認してください。
- リビルド後の材質グレード。 2 速機械では、単速モーターよりも高調波損失の影響が珪素鋼材のグレードに大きく影響するため、コストを節約するためにより低いグレードのものに置き換えると、通常は熱として現れます。
供給側では、パンフレットの証明書ではなく、文書化された品質システムを求めてください。ベースラインとしての ISO 9001、モーターが最終的に車両に搭載される場合の IATF 16949、環境コンプライアンスに関する ISO 14001、およびボックスタイプの機械ベースなどの溶接フレームに関する ISO 3834 です。これらの文書は、コイル、ストリップ、またはシート形状の高級無方向性ケイ素鋼などの原材料側を含む、ケイ素鋼コイルから完成したスタックに至るまで、2 スピード コアの注文を監査可能に保つものです。
 ケイ素鋼ロール、ストリップ、シート モーターコアおよび精密スタンピング用のロール、ストリップ、シート形状の品質管理されたケイ素鋼。積層材料や供給文書を指定する際に関連します。 製品を見る→
結果としての極モーターは、1 つの巻線から 2 つの速度を実現し、12 ではなく 6 つのコイル グループ、磁束を運ぶが銅は含まない非巻線極、および従来の巻線よりもコアに負担がかかる磁束波形を備えています。これらの事実は、ラミネート段階でのコストとリスクに変わります。なぜなら、鋼材のグレード、ラミネートの厚さ、スタッキング方法、およびスタックの長さはすべて、ネームプレートの速度だけでなく低速接続用に選択する必要があるからです。
あなたのメールアドレスは公開されません。 * が付いているフィールドは必須です

 Email: [email protected]
[email protected]
[email protected]
 電話/電話:
+86-18861576796 +86-18261588866
+86-15061854509 +86-15305731515
