 jp

誘導モーターの動作原理: スリップ、トルク、コア設計の説明
メンテナンス エンジニアは、50 Hz で 1470 r/min を示す 55 kW、4 極モーターの銘板を読み取ります。一方、調達エンジニアは、同じ業務について IE3 と IE4 の効率見積もりを比較します。どちらも同じ物理的な話を考察しています。つまり、誘導モーターがトルクを生成するのは、ローターが常にステーターの回転磁界よりもわずかに遅れているためです。スリップと呼ばれるその内蔵差は設計上の欠陥ではなく、誘導モーターの動作原理です。
核となる結論: 誘導モーターは電磁誘導によって動作します。三相固定子巻線は回転磁界を生成します。その磁場はローターの導体に電流を誘導します。電流はそれ自体の磁場を生成し、レンツの法則に従い、ローターは磁場の後ろに引きずられます。誘導には相対運動が必要なため、ローターが磁場を捉えることはなく、この安定した滑りがトルクを維持します。
この原理の下流にあるすべてのもの (効率、コア損失、動作温度、速度制御) は、磁場がステーターおよびローター コアとどのように相互作用するかに遡ります。相互作用を理解することは、エンジニアがより自信を持ってモーターとそのコアコンポーネントを指定するのに役立ちます。
誘導モーターの動作原理、ステップバイステップ
三相誘導モーターは自己始動性があり、機械的に単純であるため、産業用ドライブの主流となっています。平衡三相電流が固定子巻線を流れると、各相が脈動磁界を生成します。これらは一緒になって、エアギャップの周りを同期速度で回転する単一の磁場を形成します。
したがって、50 Hz の 4 極機械の同期速度は 1500r/min になります。同じ機械は 60 Hz で 1800r/min になります。次に、4 つの効果がその回転場をシャフト トルクに変換します。
同期速度
負荷ではなく、供給周波数と極数によって決まります。フィールドは常に Ns で回転します。ローターはそうではありません。
トランスアクション
ローターは事実上、短絡された二次巻線となります。電流は変圧器とまったく同じように誘導されますが、回転する空隙磁界の内側に誘導されます。
レンツの法則
誘導されたローター電流は、それを引き起こした変化に対抗します。機械的な結果として、ローターを回転磁界の方向に引っ張るトルクが生じます。
スリップ
s = (Ns - N) / Ns として定義されます。全負荷時のスリップは通常 1% ~ 8% です。負荷時のスリップが大きくなるということは、ローターの抵抗が大きくなるか、機械が過負荷になることを意味します。
ブラシ、ケージ設計のスリップ リング、永久磁石は必要ありません。このシンプルさにより、ローターの慣性が低下し、ブラシの摩耗がなくなります。これが、誘導モーターが定速ポンプ、ファン、コンプレッサー、コンベアのデフォルトであり続ける 2 つの理由です。
構築: 原理がハードウェアになるところ
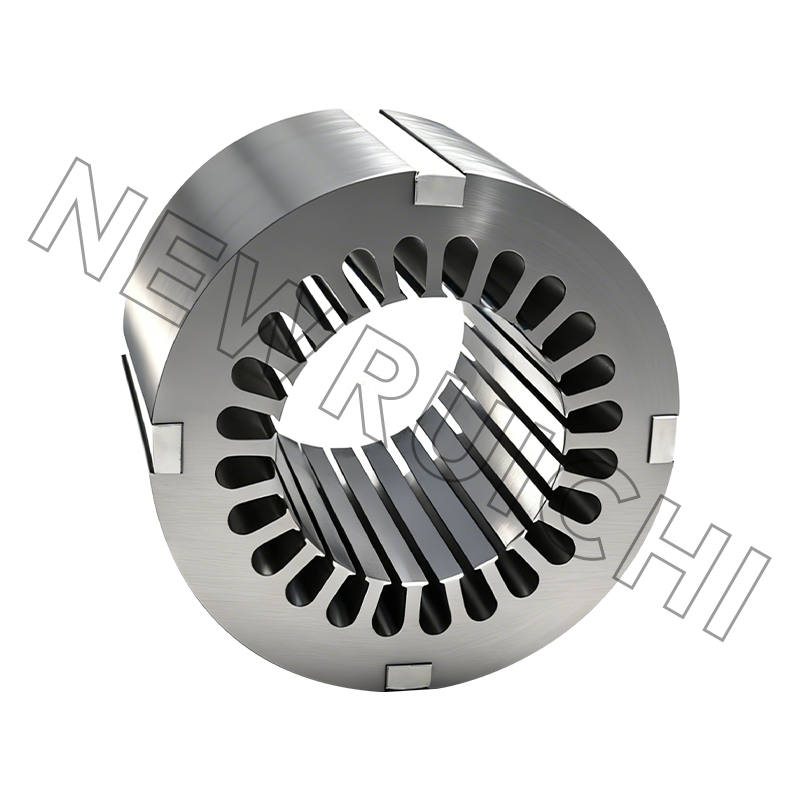
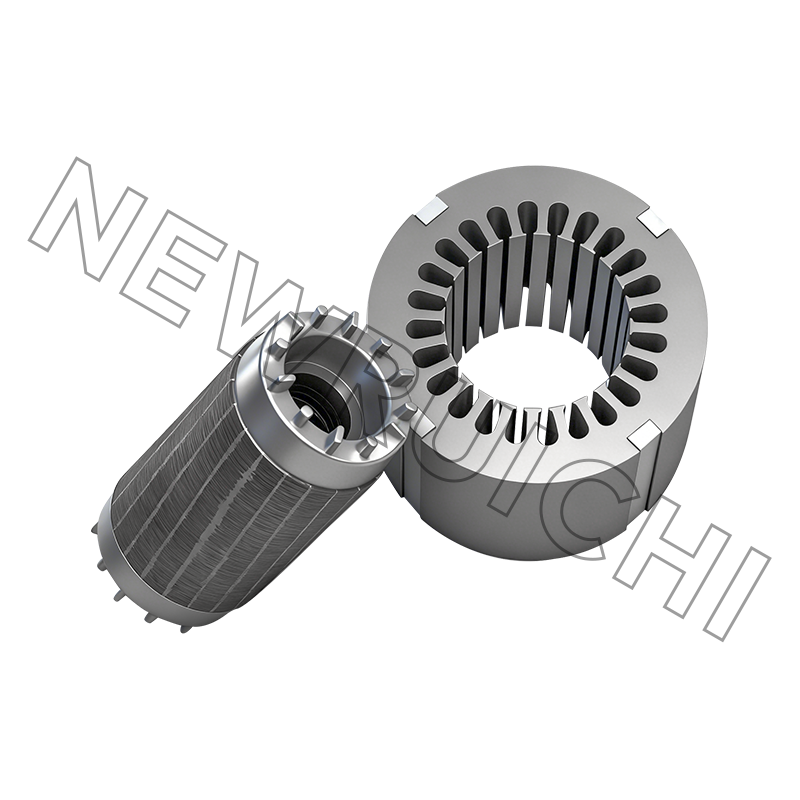
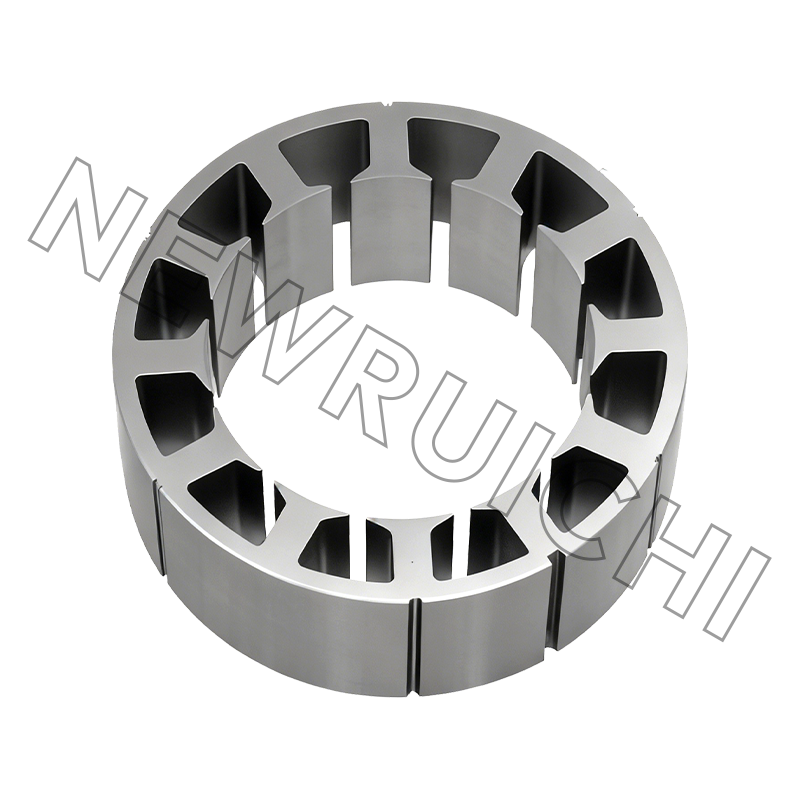
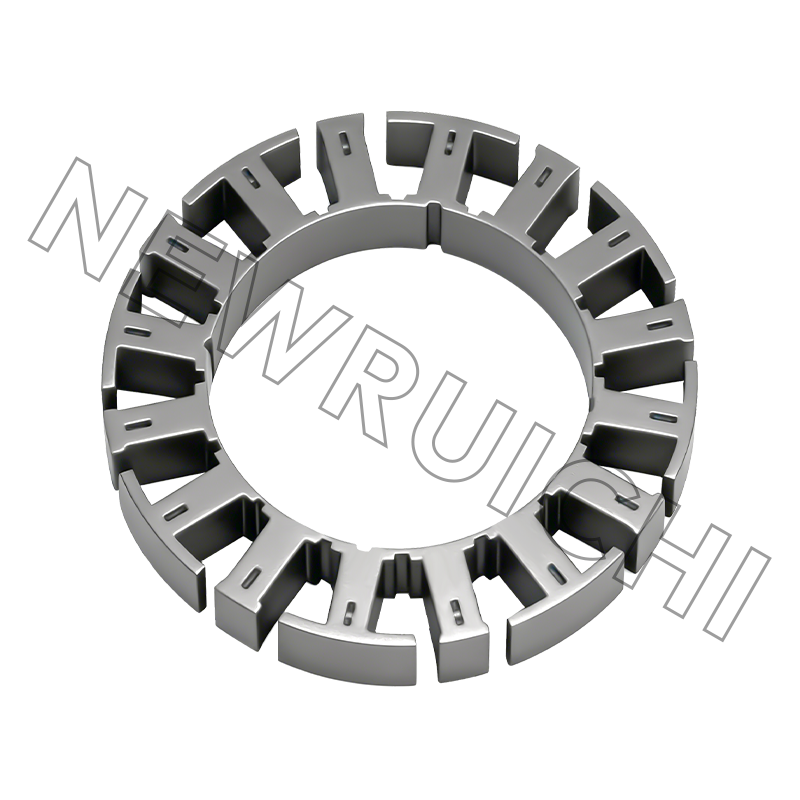
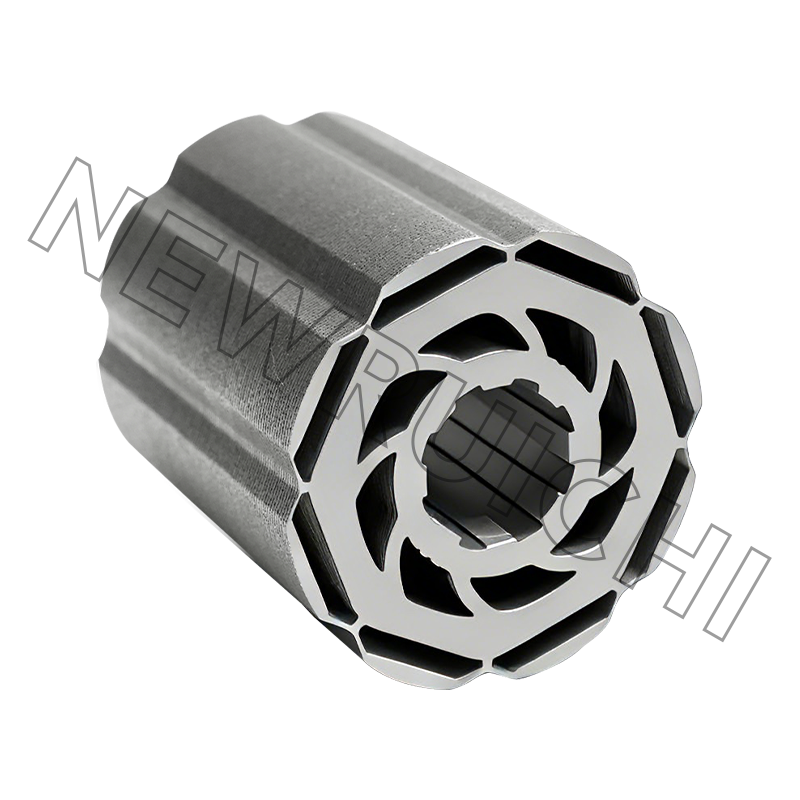
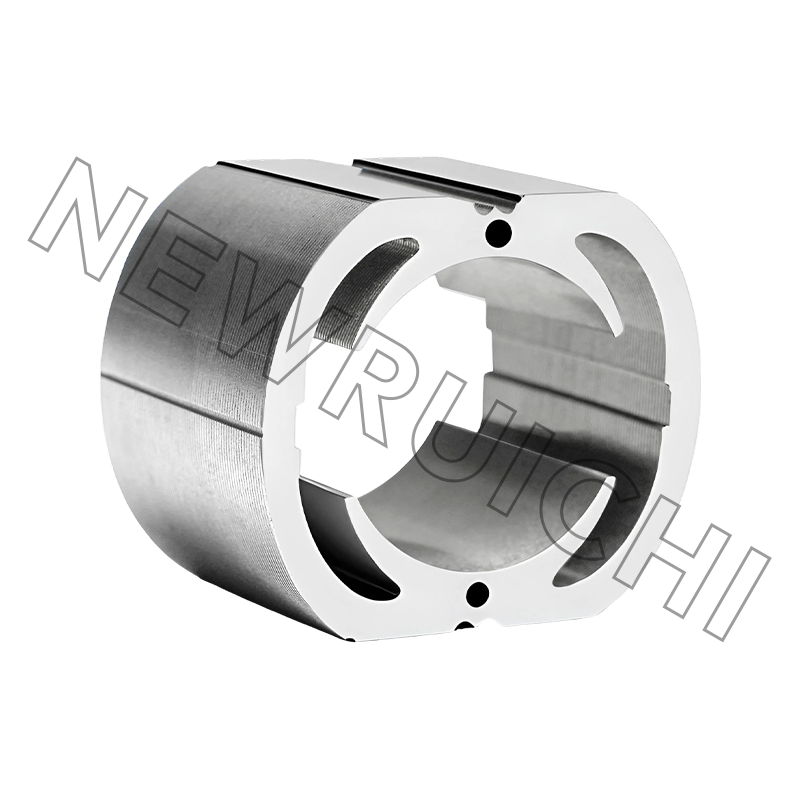
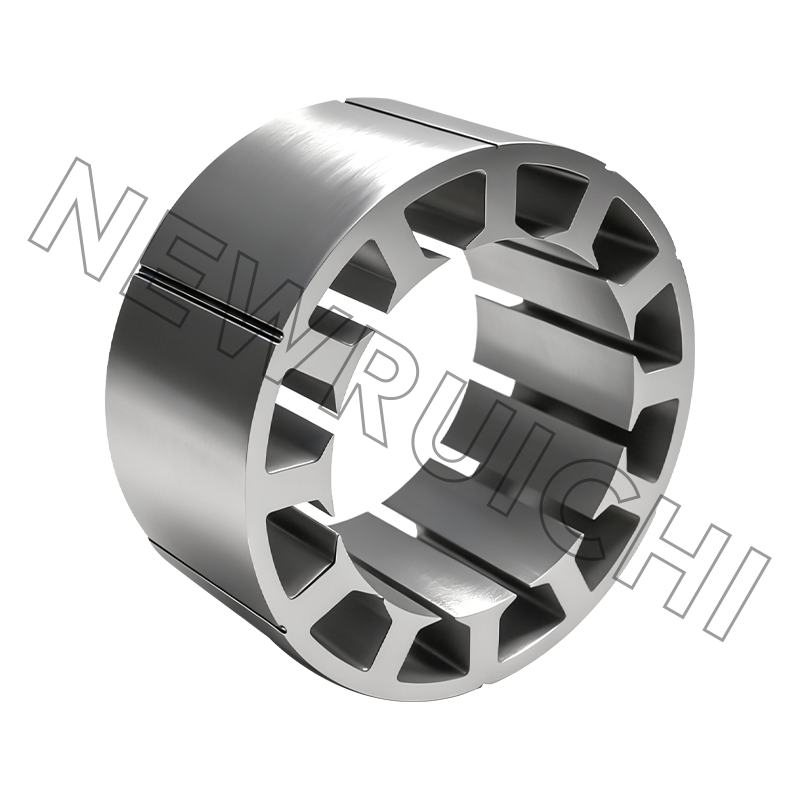
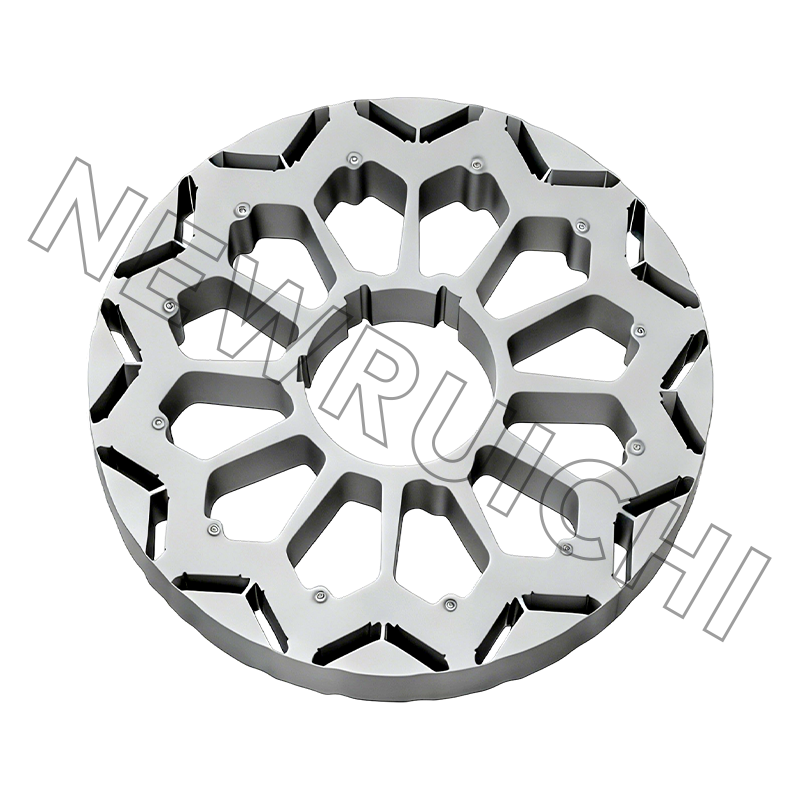
ステータコアは、三相巻線用のスロットを備えた薄いシリコン鋼の積層体です。かご型機械のローターも同様の積層スタックを使用しており、アルミニウムまたは銅のバーがスロットに鋳造され、エンド リングで短絡されています。代わりに、巻線ローター機械は、スリップリングに引き出された巻線を搭載しており、これにより外部抵抗がトルク曲線を形成することができます。
ラミネートのグレードと厚さによって鉄損のベースラインが決まります。線周波モーターは通常、0.35 mm または 0.50 mm の無方向性ケイ素鋼を使用します。シートが薄いと、各層に含まれる二次ループが小さくなるため、渦電流が減少します。シート間の絶縁コーティングが層間電流を遮断し、バリが層間に導電性のブリッジを形成するため、パンチングによるバリの高さが制御されます。一方、空隙は機械的公差が許す限り小さく保たれ、空隙が大きくなるにつれて磁化電流が急激に増加します。
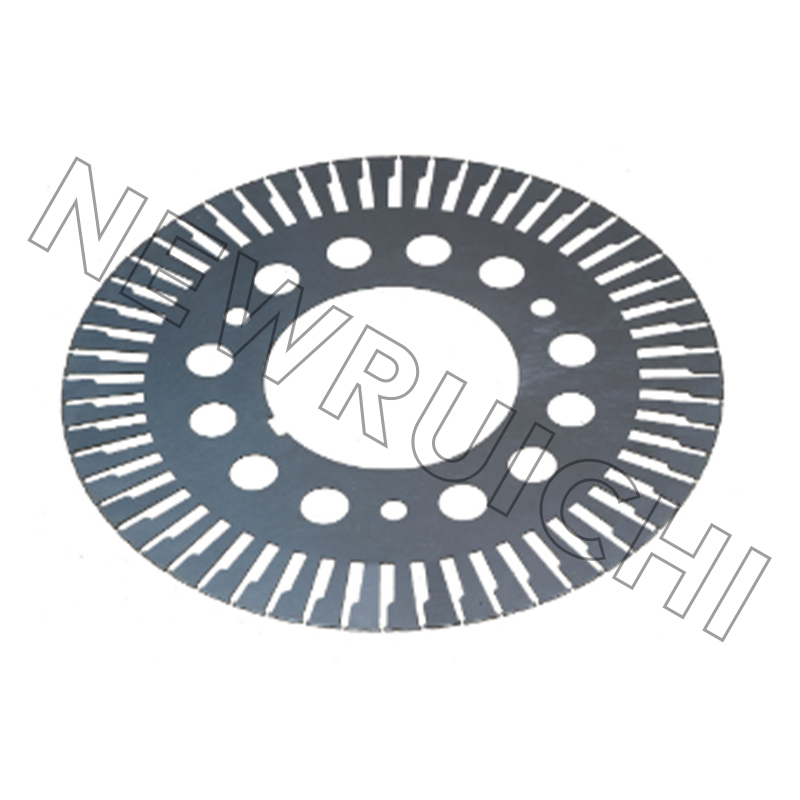 効率的なコア製造のための AC モーターのステーターとローターの積層 これらの精密プレス加工された無方向性ケイ素鋼積層板は、バリの高さと厚さを制御して鉄損を低減し、産業、HVAC、およびエネルギー用途での安定したモーター動作をサポートします。 製品を見る→
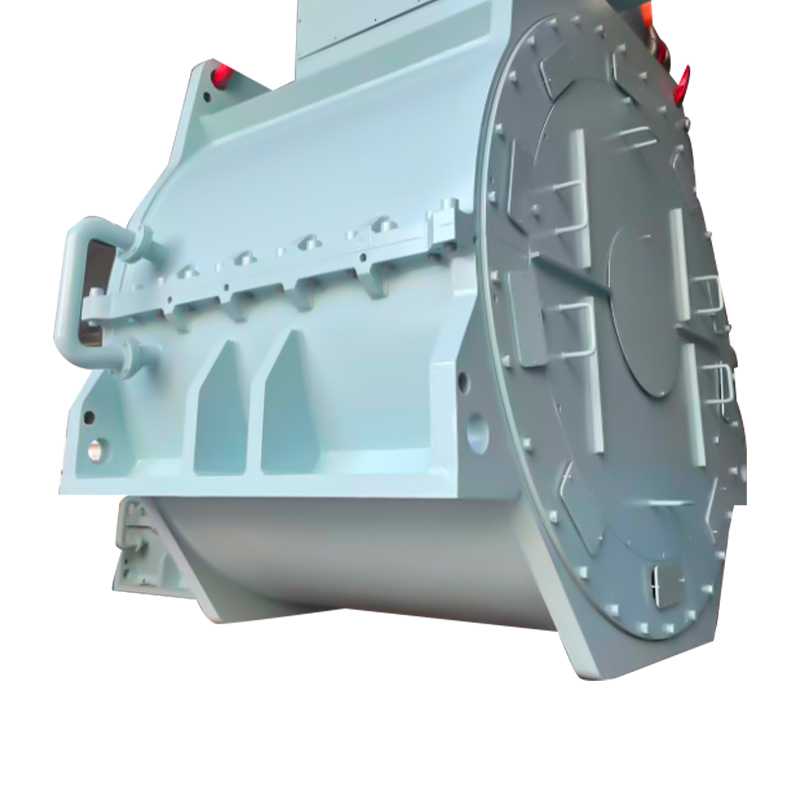
2 つの部分がどのように相互作用するかについて詳しくは、以前の説明を参照してください。 電気モーターのステーターとローターがどのように機能するか 。フレーム、エンドシールド、ベアリング、冷却ファンで機械が完成します。風力、船舶、高電圧モーターに使用される溶接ボックス型フレームでは、ハウジングも振動と冷却を管理する必要があります。
同期速度、スリップ、トルクを数値で見る
スリップは、評価パラメータと診断信号の両方として機能します。全負荷で低速で動作しているときにモーターが銘板よりも多くの電流を消費する場合、通常は供給電圧の低下、ローター抵抗の増加、またはシャフトの過負荷が疑われます。
直接オンライン始動中、スリップは 1 に等しく、ローターは瞬間的にライン周波数になります。そのため、始動電流は定格電流の 5 ~ 8 倍に達します。可変周波数は、供給周波数と電圧を一緒に変更することで速度を制御し、コア磁束を設計点付近に保持し、スリップを意図したウィンドウ内に維持します。機械は磁界を確立するために常に励磁電流を消費するため、力率は 1 未満になります。エアギャップが大きいかコアの品質が低いと、磁化電流が増加し、磁化電流がさらに悪化します。
効率: 入力電力が実際にどこに送られるか
適切に構築された低電圧誘導モーターは、定格、極数、効率クラスに応じて、入力電力の約 90% ~ 96% をシャフト電力に変換します。残りの損失はいくつかの場所に集中しています。
鉄損は 2 番目に大きなブロックであり、コアの材料とコアの製造に最も直接関係しています。高級無方向性シリコン鋼、バリの高さを制御したきれいなパンチング、一貫した積層圧力、耐久性のある層間コーティングはすべて、磁化電流とコア温度を低減します。年間 6000 時間以上稼働するモーターでは、1% の効率向上がコアの何倍ものコストにつながる可能性があります。そのため、多くのモーター メーカーが未加工のスタンピングではなく完成したモーター コア アセンブリを指定するようになりました。主要なサプライヤーを監査する場合、プロセスチェーン全体を理解することは有益です。私たちの 製造概要 実際に材料、スタンピング、スタッキングがどのように連携するかを示します。
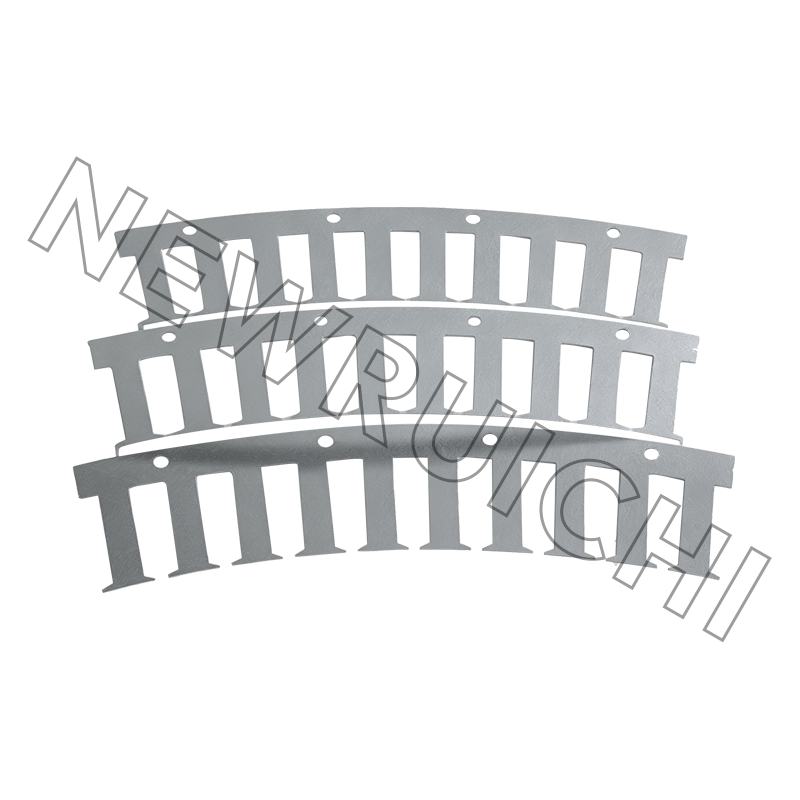 完成したACモーターステーターおよびローターコアアセンブリ 事前に積層および接着されたコア アセンブリにより、磁化電流とコア温度が低減され、モータ メーカーがポンプやコンプレッサーなどの稼働時間の長いアプリケーションで効率を高め、損失を削減できるようになります。 製品を見る→
誘導モーターが負荷を運ぶ場所
電気モーター システムは世界中の産業用電力の約 45% を消費しており、誘導機はその設置ベースで最大のシェアを占めています。アプリケーションの分割は不均等であり、各セクターは同じ動作原理に異なる重みを置いています。
- ポンプとファン — 30%
- コンプレッサーと空調設備 — 25%
- コンベヤーおよびマテリアルハンドリング — 18%
- 工作機械 — 12%
- その他(海洋、風力、牽引) — 15%
このパターンは、風力、海洋、高電圧の産業機械全体で繰り返されます。電磁コアが効率を設定し、フレームが環境を管理します。統合された冷却ダクトを備えた溶接されたボックス型フレームは、大型発電機の機械的負荷を処理します。同じ機械でも、ナセル、ポンプ室、船体のいずれに設置されるかによって、ハウジングが大きく異なる場合があります。
ライフサイクルコストを保護する調達順序
エンジニアが完全なモーターを購入したり、社内モーター生産用のコアを購入したりする場合、構造化されたシーケンスにより、あいまいな仕様が監査可能な決定に変わります。
動作プロファイルを定義します。 コンポーネントを選択する前に、速度、トルク、デューティ サイクル、周囲温度、高度によって真の要件が決まります。
効率クラスとエンクロージャをロックします。 IE3 または IE4、IP 定格および冷却方法を組み合わせて、コアが満たさなければならない損失バジェットを決定します。
素材とコアプロセスを一致させます。 ケイ素鋼のグレード、積層の厚さ、コーティングの種類、および接合方法 (接着、インターロッキング、またはレーザー/TIG 溶接) は、個別に選択されるのではなく、一緒に選択されます。
プロトタイプで検証します。 完全生産を承認する前に、サンプルコアの磁化電流、鉄損、ノイズを測定します。
サプライヤーを認定します。 大量注文を行う前に、品質システム、プロセス管理、配送パフォーマンスを確認してください。
材料ステップでは、生涯損失コストの大部分が決定されます。高品位の無方向性ケイ素鋼を選択すると、あらゆる運転時間における鉄損が低減されます。
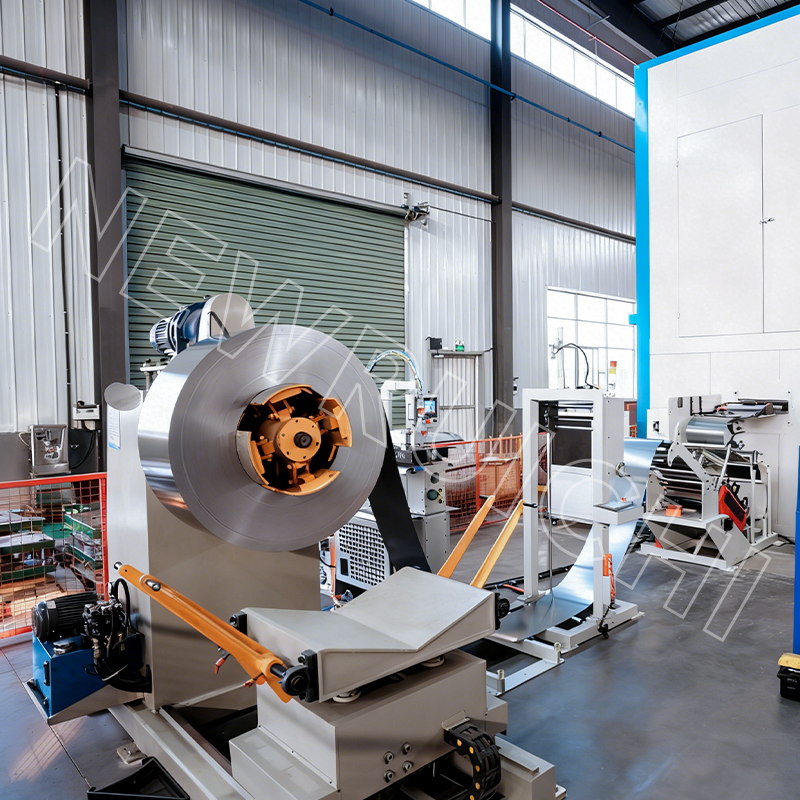 高級非方向性ケイ素鋼コイル この低鉄損 NGO 鋼は、連続スタンピング ラインや要求の厳しい電磁用途向けにカスタマイズされた幅と表面処理により、モーター効率を向上させ、運用コストを削減します。 製品を見る→
このシーケンスのポイントは、注文書を作成した後ではなく、作成する前に効率、コスト、配送リスクを明確にすることです。
メンテナンスとコンプライアンス
誘導モーターは堅牢ですが、規律あるメンテナンスが必要です。発生中の故障を早期に発見する 3 つの信号は、温度、振動、軸受の状態です。
- 換気経路を空けておいてください。冷却が妨げられると巻線の温度が上昇し、絶縁体の劣化が促進されます。
- 供給電圧のバランスを確認してください。たとえ数パーセントの不均衡でも、損失と発熱が増加します。
- アラームに反応する代わりに、絶縁抵抗と振動が発生する傾向があります。
- VFD 給電モーターの場合は、絶縁システムがインバーター定格であることを確認してください。
効率規制も強化されています。 IEC 60034-30-1 は IE1 から IE4 クラスを定義しており、現在多くの市場ではラインフィード モーターに IE3 以上が必要であり、プレミアム セグメントでは IE4 が増加しています。その圧力は、低損失のシリコン鋼、制御されたバリの高さ、検証された層間コーティング、および一貫した積層品質など、中核となるサプライチェーンに直接流れ込みます。 ISO 9001 や IATF 16949 などの規格は、サプライヤーのプロセスにおける一貫性を監査するためのベースラインをバイヤーに提供します。
機械的には、誘導モーターは単純な機械です。電気的には、これは一連の誘導イベントです。回転磁界、誘導電流、反対の力、および電気入力をシャフト トルクに変換する定常滑りです。これらのマシン内のコアを指定、保守、または供給する人にとって、そのチェーンは効率を向上させ、総コストを削減するための最も有用なマップです。
あなたのメールアドレスは公開されません。 * が付いているフィールドは必須です

 Email: [email protected]
[email protected]
[email protected]
 電話/電話:
+86-18861576796 +86-18261588866
+86-15061854509 +86-15305731515
